Point Cloud
点云(point cloud)是把物体记录成许多带有空间坐标的采样点。点云首先是一份测量结果:每个点可能来自激光反射、摄影测量中的图像对应,或深度传感器的一次读数。只有在点足够密、顺序和颜色被整理之后,人眼才会把它读成物体表面。
从影像到点
摄影测量会从多张不同角度的照片中寻找同一个纹理特征,例如石像上的裂纹或建筑窗框。软件估计相机位置,再把这些对应关系三角化为三维坐标。激光扫描则直接记录光脉冲返回的时间和方向。前者依赖表面纹理与光照稳定,后者能得到更精确的距离,却可能留下扫描死角。
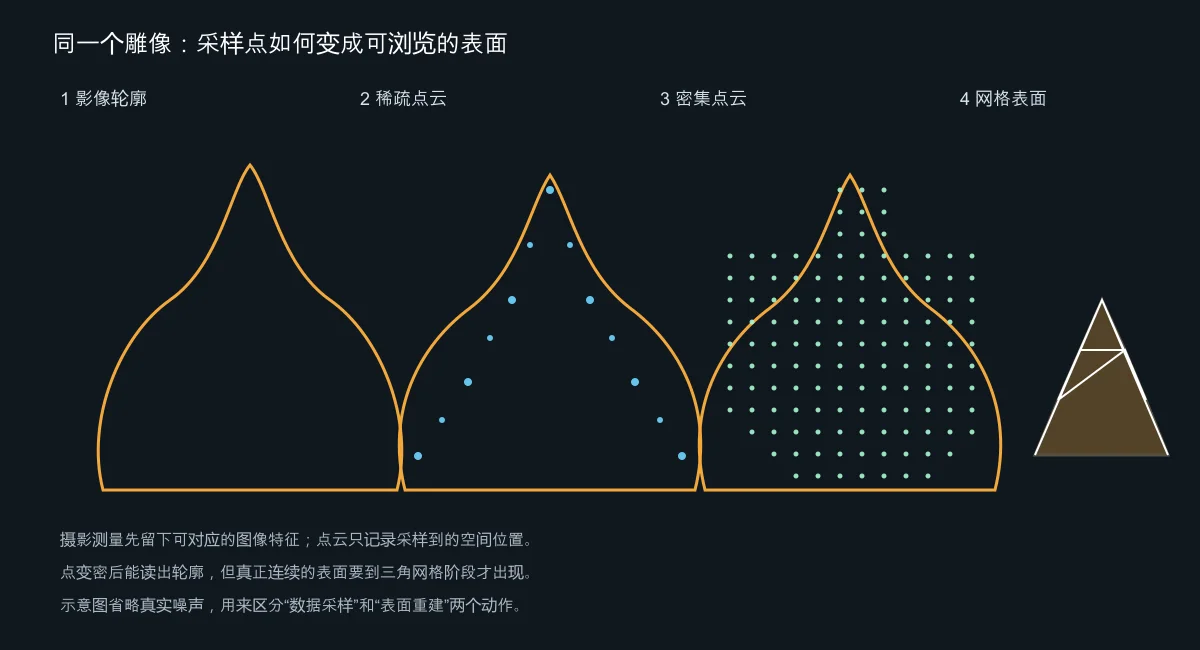
点云可保留文物的裂缝、塌陷、剥落和不规则边缘。透明、反光或重复纹理表面可能使摄影测量找不到稳定对应点,产生孔洞和漂移。
点的显示规则
浏览器或游戏引擎通常会把点按距离、法线、颜色和置信度排序。点的大小决定表面显得连续还是离散;按高度着色会把建筑变成地形图,按扫描时间着色则可以显示一次移动或变化。点云的视觉感受来自显示规则的选择,并非数据天然拥有的外观。
连接三角网格时,软件需要判断哪些点属于同一表面。Poisson 重建、Delaunay 三角化等方法会填补空洞,也可能误连两块分开的结构。
文物与城市扫描
柏林国家博物馆为《佩加蒙祭坛》制作的三维模型使用多站点激光扫描和大量摄影图像,用于可旋转展示及石材表面、建筑尺度的研究记录。这样的点云与博物馆展览中的复制品不同:它把测量过程和缺失区域一起带进资料。
树叶、车辆和行人会把临时状态写入数据;不同日期的扫描叠合后,数据呈现不同时间的叠层。若把这些点直接用于世界观场景,可以让密度变化承担叙事:被反复扫描的核心区域清晰而坚硬,无法进入的边缘则由稀疏点和断裂轮廓组成。
相关技术
粒子效果把点当作可以移动、发散和碰撞的元素;点云通常首先描述一个已经存在或曾经存在的表面。Gaussian splatting 用带有方向和大小的高斯体元直接渲染影像,它可以比传统网格更快保留摄影细节,却不等同于普通的无方向点。体积雾则在空间中连续采样密度,不要求每个采样点对应一个表面位置。
这些技术可以组合:用扫描点云建立建筑的真实轮廓,再在缺失处加入粒子;用 splat 保存一件雕塑的颜色,同时用简化网格碰撞。
来源与显示说明
点云图需区分颜色来自照片还是反射强度,并说明点大小与镜头运动。按扫描批次着色时,接缝可能被误读为建筑结构;按法线着色时,平墙可能呈现折面。图例和原始数据有助于区分测量与渲染。